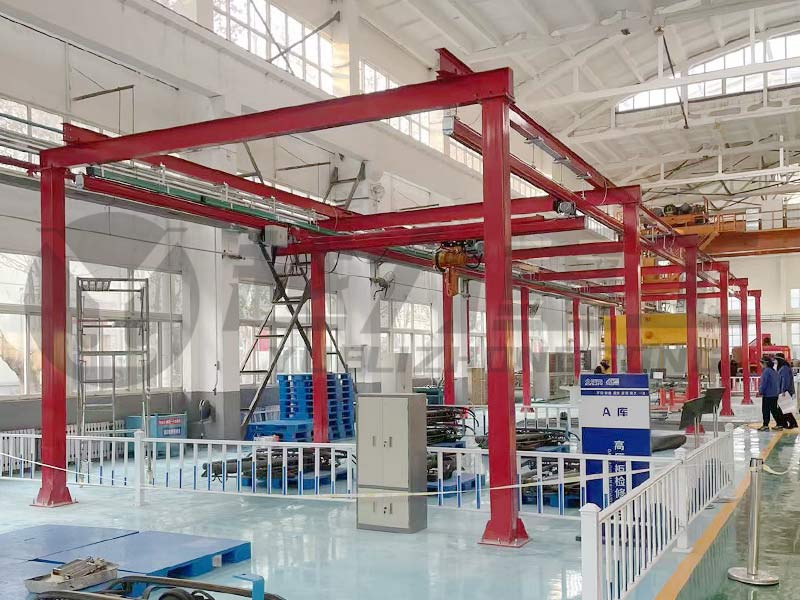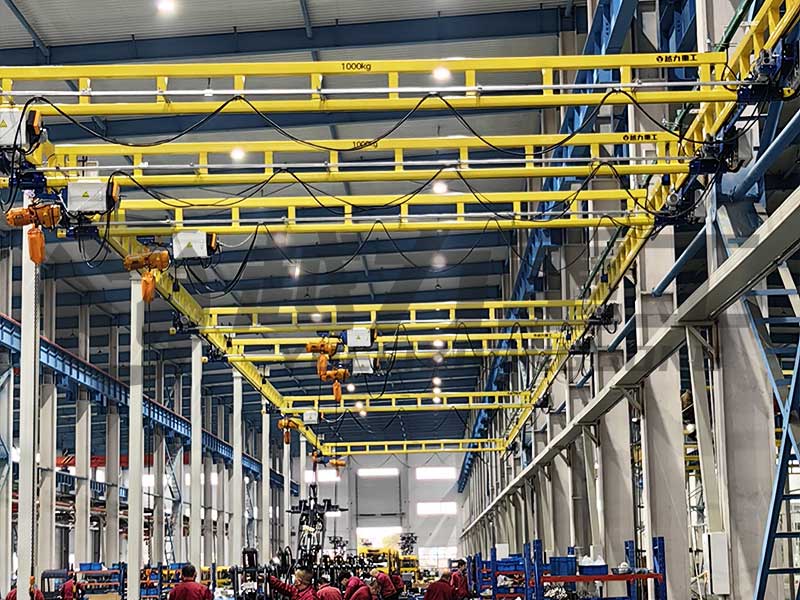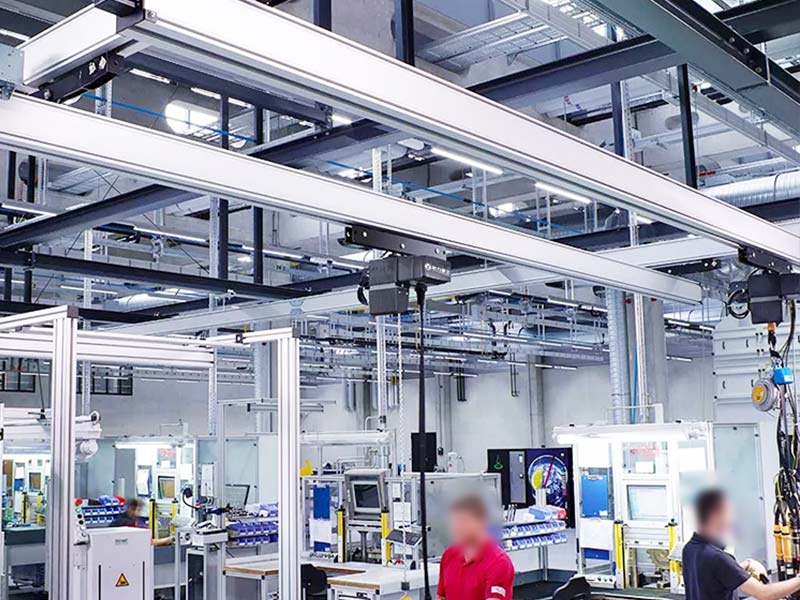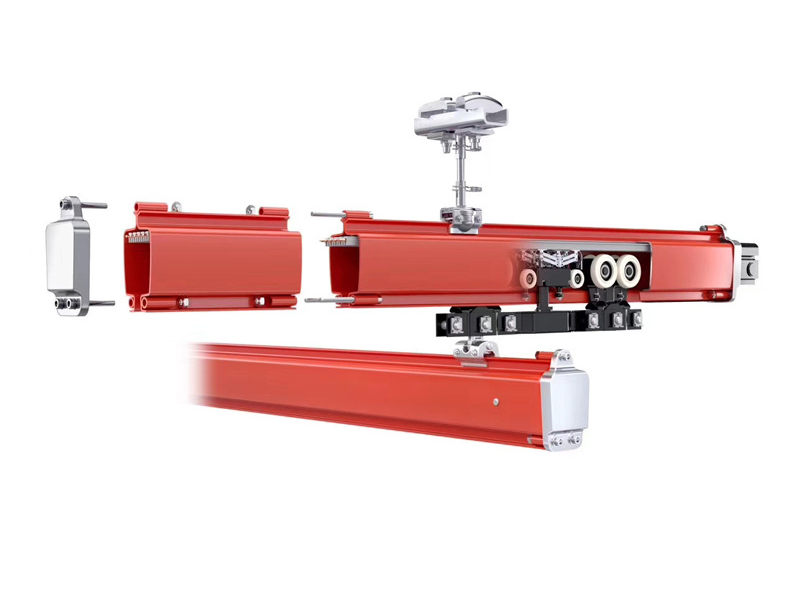
KBK搭配什么葫蘆,取決于你的工件"需要怎么被搬運(yùn)"——是單純地從A點(diǎn)吊到B點(diǎn)放下來(選環(huán)鏈電動葫蘆),還是需要在下放過程中人工精準(zhǔn)調(diào)整位置(選氣動平衡器),還是要求懸浮操作、自動平衡和多種運(yùn)行模式(選智能提升機(jī))。
如果用一個(gè)簡單規(guī)則:90%的常規(guī)工況——把工件從一個(gè)工位吊到另一個(gè)工位放下來——環(huán)鏈電動葫蘆是最成熟、最經(jīng)濟(jì)的選擇。如果你對下放精度有要求、或者工件需要人手扶著做精細(xì)調(diào)整——?dú)鈩悠胶馄髟诓僮魇指猩嫌协h(huán)鏈電動做不到的優(yōu)勢。如果你追求最高的操作效率、需要懸浮模式和多段變速——智能提升機(jī)是目前技術(shù)方案的上限。
三種葫蘆不是替代關(guān)系,是適用場景的互補(bǔ)關(guān)系。下面逐一拆解各自的技術(shù)特征、適用場景和典型配置。
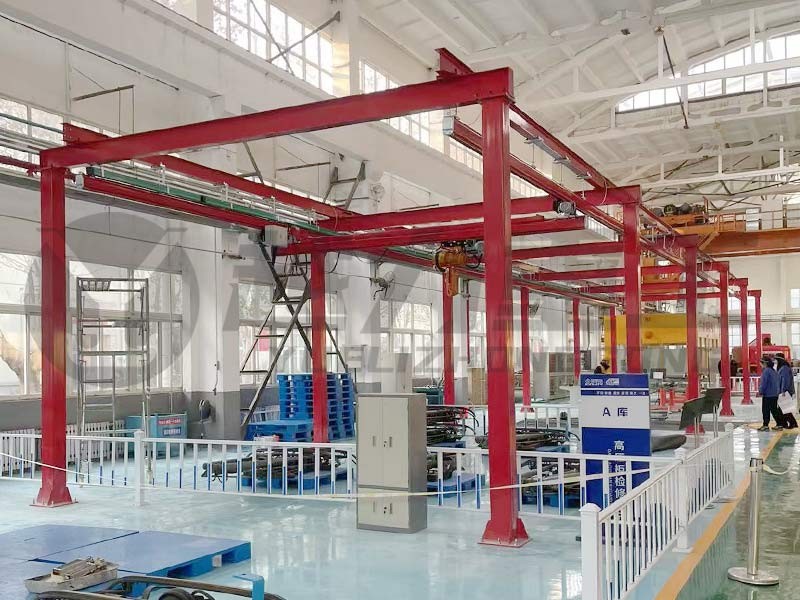
一、環(huán)鏈電動葫蘆——最成熟、最普適的選擇
1.1 它是怎么工作的
環(huán)鏈電動葫蘆通過電機(jī)驅(qū)動鏈條升降,鏈條收納進(jìn)鏈條袋中。操作者通過線控手柄或無線遙控器控制上升和下降速度。標(biāo)準(zhǔn)配置為單速(上升和下降各一個(gè)固定速度),可升級為雙速(快慢兩檔)或變頻調(diào)速(無級調(diào)速)。
1.2 優(yōu)勢
成熟可靠:環(huán)鏈電動葫蘆是工業(yè)起重領(lǐng)域最成熟的起升方案之一,核心結(jié)構(gòu)簡單——電機(jī)+減速器+鏈條+吊鉤。結(jié)構(gòu)越簡單,故障點(diǎn)越少,維護(hù)越容易。這也是為什么它在KBK系統(tǒng)中占據(jù)主流配置地位。
性價(jià)比:在三種葫蘆中,環(huán)鏈電動葫蘆的單位成本最低。同樣起重量2噸的規(guī)格,環(huán)鏈電動葫蘆的價(jià)格通常是同噸位智能提升機(jī)的1/3到1/5。對于不需要特殊操作模式的常規(guī)搬運(yùn)場景,這筆差價(jià)花在智能提升機(jī)上并不會轉(zhuǎn)化為同比例的效率提升。
載荷范圍寬:從125kg到3噸的KBK常用載荷區(qū)間,環(huán)鏈電動葫蘆都有對應(yīng)的標(biāo)準(zhǔn)型號。不需要因?yàn)楹J的載荷限制而去改變KBK系統(tǒng)的整體起重量規(guī)格。
1.3 局限
下放速度單一(標(biāo)準(zhǔn)型):單速葫蘆的下降速度是固定的。如果工件需要在接近臺面時(shí)減速——比如精密模具放到裝配臺上不能"砸下去"——單速葫蘆的下放精度依賴操作者的手感來控制停止時(shí)機(jī)。雙速或變頻葫蘆在這個(gè)場景中可以通過切換慢速檔來改善。
無懸浮模式:環(huán)鏈電動葫蘆不能像氣動平衡器那樣讓工件在手中"懸浮"——操作者想往上推就往上走、想往下拉就往下走。環(huán)鏈葫蘆的運(yùn)行方向完全由按鈕控制,沒有力感應(yīng)反饋。
1.4 最適合的場景
工件從A工位吊到B工位放下——純粹的起升+水平搬運(yùn),不需要中途調(diào)整高度或角度
起重量明確,不需要頻繁更換不同重量的工件(環(huán)鏈葫蘆的額定載荷是固定的,不像氣動平衡器可以調(diào)節(jié)平衡氣壓來匹配不同重量的工件)
預(yù)算有限,追求系統(tǒng)整體性價(jià)比
操作人員不需要特別培訓(xùn)——環(huán)鏈葫蘆的操作邏輯最直觀:按上升就上升、按下降就下降
二、氣動平衡器——有"手感"的起升方案
2.1 它是怎么工作的
氣動平衡器的核心原理是氣壓平衡。通過空氣壓縮機(jī)提供的壓縮空氣,在氣缸內(nèi)產(chǎn)生一個(gè)持續(xù)的向上推力,這個(gè)推力與工件的重力基本保持平衡——工件處于"失重"般的懸浮狀態(tài)。操作者用手輕輕一托,工件就往上走;輕輕一壓,工件就往下走。不需要按按鈕,方向完全由手的力量和方向來控制。
2.2 優(yōu)勢
操作手感:這是氣動平衡器最大的差異化優(yōu)勢。工件在你手中處于"失重"狀態(tài)——200公斤的東西,你用手指輕輕一推就能改變它的高度和方向。這種操作體驗(yàn)在需要頻繁高度微調(diào)的裝配工位中,效率提升非常明顯。
下放精度:因?yàn)楣ぜ幱跉鈮浩胶獾膽腋顟B(tài),下放時(shí)不會"砸"到工作臺上——操作者用手控制下放的速度和位置,工件輕輕落在臺面上。對于精密裝配(如軸承壓裝、齒輪對位),這個(gè)特性避免了工件撞擊造成的精度損失。
潔凈車間友好:氣動平衡器不需要電力驅(qū)動(氣路控制閥除外),不產(chǎn)生電火花,適合有防爆要求的車間。同時(shí),氣動平衡器不需要潤滑油潤滑鏈條(環(huán)鏈葫蘆需要定期潤滑鏈條),在食品和醫(yī)藥潔凈車間中減少了污染源。
載荷自適應(yīng):通過調(diào)節(jié)氣壓,同一個(gè)氣動平衡器可以適配不同重量的工件——輕工件調(diào)低氣壓、重工件調(diào)高氣壓。環(huán)鏈電動葫蘆的額定載荷是固定的,如果工位需要吊運(yùn)兩種重量差異很大的工件,氣動平衡器的靈活性更好。
2.3 局限
需要穩(wěn)定的壓縮空氣源:氣動平衡器依賴持續(xù)供應(yīng)的壓縮空氣。空壓機(jī)的運(yùn)行成本、供氣管路的維護(hù)、氣壓的穩(wěn)定性——這些是氣動平衡器額外的系統(tǒng)條件。如果車間沒有現(xiàn)成的壓縮空氣管網(wǎng),需要額外投入供氣系統(tǒng)。
速度上限低于電動方案:氣動平衡器的起升速度受限于氣缸的氣體流量和壓力調(diào)節(jié)能力,在需要高速起升的場景(如長距離垂直搬運(yùn))中,氣動平衡器的速度通常低于同等噸位的電動葫蘆。
載重上限通常到1噸:氣動平衡器在工業(yè)場景中的常見噸位范圍是50kg到1噸。1噸以上需要大型氣缸,體積和成本增加明顯,在2-3噸的KBK配置中環(huán)鏈電動葫蘆的應(yīng)用更普遍。
2.4 最適合的場景
需要頻繁調(diào)整工件高度和下放精度的裝配工位(精密軸承壓裝、齒輪嚙合對位)
工件重量不一致、同一個(gè)工位需要處理多種重量工件的柔性產(chǎn)線
食品、醫(yī)藥、半導(dǎo)體潔凈車間(避免金屬粉塵和潤滑油污染)
有防爆要求的車間(氣動不產(chǎn)生電火花)
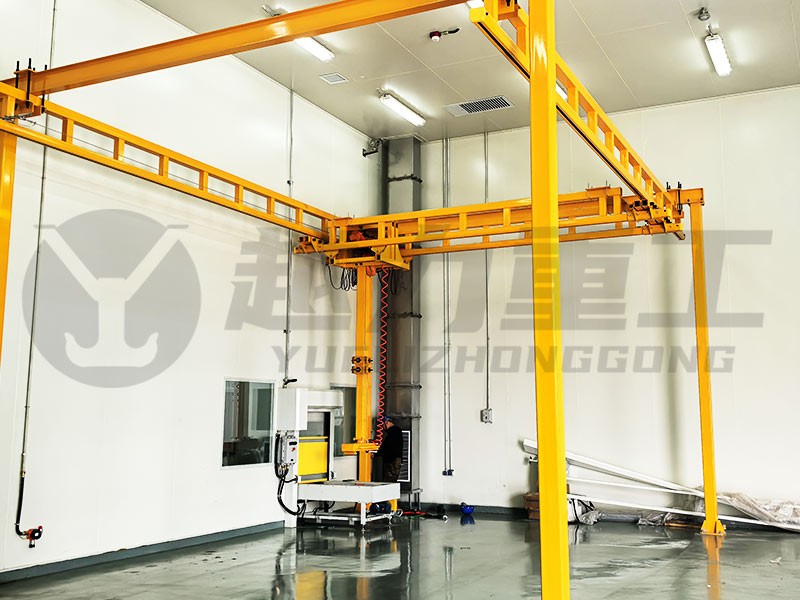
三、智能提升機(jī)——目前技術(shù)方案的上限
3.1 它是怎么工作的
智能提升機(jī)采用伺服電機(jī)驅(qū)動,內(nèi)置力傳感器和位移傳感器。操作者握住操作手柄,系統(tǒng)通過力傳感器實(shí)時(shí)檢測操作者施加的力的大小和方向——輕輕向上用力,系統(tǒng)識別為"需要上升"并啟動伺服電機(jī)向上運(yùn)行;輕輕向下用力,系統(tǒng)識別為"需要下降"。運(yùn)行速度與操作者施加的力成正比——用力越大,速度越快。
智能提升機(jī)的工作模式不限于此。它可以切換為多種預(yù)設(shè)模式:懸浮模式(與氣動平衡器類似的手感)、定速模式(固定升降速度,類似環(huán)鏈葫蘆但無極調(diào)速)、定位模式(到達(dá)預(yù)設(shè)高度后自動停止,適合重復(fù)性的定點(diǎn)放件操作)。
3.2 優(yōu)勢
懸浮操作 + 電動速度:智能提升機(jī)同時(shí)具備氣動平衡器的懸浮手感和電動葫蘆的起升速度。操作者享受"輕輕一推就動"的直覺操作體驗(yàn),同時(shí)不受氣缸流量對速度的限制——需要快速起升時(shí)伺服電機(jī)可以提供遠(yuǎn)超氣動方案的響應(yīng)速度。
多模式切換:這是智能提升機(jī)區(qū)別于前兩種方案的核心能力。同一個(gè)工位可以在"懸浮模式"(精密對位時(shí)用)和"定速模式"(長距離起升時(shí)用)之間一鍵切換。甚至可以根據(jù)工件類型預(yù)設(shè)不同的操作參數(shù)——重工件時(shí)調(diào)高靈敏度、輕工件時(shí)調(diào)低——切換工件不需要重新調(diào)試設(shè)備。
數(shù)據(jù)與安全功能:伺服電機(jī)的控制系統(tǒng)可以記錄運(yùn)行數(shù)據(jù)(使用頻次、累計(jì)載荷、運(yùn)行時(shí)長),用于設(shè)備的使用狀態(tài)監(jiān)測和預(yù)防性維護(hù)。同時(shí),伺服系統(tǒng)的過載保護(hù)、速度異常檢測等安全功能在響應(yīng)速度和精度上優(yōu)于機(jī)械限位和斷路器。
3.3 局限
價(jià)格:智能提升機(jī)是同噸位環(huán)鏈電動葫蘆價(jià)格的3-5倍。對于預(yù)算有限的常規(guī)搬運(yùn)場景,這個(gè)價(jià)差需要明確的使用場景(頻繁精密對位或需要多模式切換)來支撐投資回報(bào)的判斷。
復(fù)雜度和培訓(xùn):多模式切換和多參數(shù)設(shè)置意味著操作者和維護(hù)人員需要接受培訓(xùn)才能充分發(fā)揮智能提升機(jī)的全部功能。如果配置了但只用"定速模式"——花了智能提升機(jī)的錢但只用到了環(huán)鏈葫蘆的功能。
3.4 最適合的場景
精密裝配線——每條線需要頻繁的精準(zhǔn)對位操作,工件的重量和搬運(yùn)方式差異大
多品種小批量生產(chǎn)——頻繁切換不同重量和類型的工件,需要設(shè)備能快速適配不同工件的操作參數(shù)
對操作人員疲勞度有較高要求——懸浮模式大幅降低了長時(shí)間操作的體力消耗
有設(shè)備運(yùn)行數(shù)據(jù)管理需求——需要通過運(yùn)行數(shù)據(jù)做設(shè)備管理和預(yù)防性維護(hù)
四、三種葫蘆對照選型速查表
對比維度 | 環(huán)鏈電動葫蘆 | 氣動平衡器 | 智能提升機(jī) |
核心原理 | 電機(jī)驅(qū)動鏈條 | 氣壓平衡 | 伺服電機(jī)+力傳感器 |
操作方式 | 按鈕控制 | 手推控制(懸浮) | 懸浮/定速/定位多模式 |
起重量范圍 | 125kg-3t | 50kg-1t | 50kg-2t |
起升速度 | 單速/雙速/變頻 | 中等(受限于氣動) | 最快(伺服驅(qū)動) |
下放精度 | 中等(依賴手感) | 高(懸浮控制) | 最高(定位模式可達(dá)毫米級) |
運(yùn)行成本 | 低(電力) | 中等(需壓縮空氣) | 低(電力,效率高) |
設(shè)備單價(jià) | 低 | 中等 | 高(環(huán)鏈的3-5倍) |
潔凈車間 | 需定期潤滑鏈條 | 適合(無油) | 適合(封閉式) |
防爆需求 | 需防爆型號 | 適合(無電火花) | 需防爆型號 |
維護(hù)復(fù)雜度 | 低(結(jié)構(gòu)簡單) | 中等(氣路維護(hù)) | 中等(電子系統(tǒng)) |
操作培訓(xùn) | 極低(直觀) | 低(直覺操作) | 中等(多模式切換) |
五、選型決策流程:三個(gè)問題幫你做決定
第一問:你的工件需要懸浮操作和精準(zhǔn)對位嗎?
不需要→環(huán)鏈電動葫蘆,最簡單最經(jīng)濟(jì)。 需要→進(jìn)入第二問。
第二問:你的車間有壓縮空氣源嗎?起重量超過1噸嗎?
有氣源 + 起重量≤1噸→氣動平衡器是性價(jià)比較高的懸浮方案。 無氣源 或 起重量>1噸→進(jìn)入第三問。
第三問:你的預(yù)算允許投入多模式方案嗎?操作者能接受培訓(xùn)嗎?
是→智能提升機(jī)是目前技術(shù)方案的上限,懸浮手感+電動速度+多模式切換。 否→雙速環(huán)鏈電動葫蘆在常規(guī)工況下用慢速檔也可以改善下放精度,雖然達(dá)不到懸浮的手感,但在預(yù)算有限的條件下是務(wù)實(shí)的折中。
六、項(xiàng)目案例
案例一:某汽車裝配線——環(huán)鏈電動葫蘆覆蓋全產(chǎn)線
10余個(gè)裝配工位,工件為發(fā)動機(jī)和底盤部件,200-800kg。搬運(yùn)方式為"從上一個(gè)工位吊到下一個(gè)工位放下"——純粹的起升+水平搬運(yùn),不需要中途調(diào)整高度或角度。全產(chǎn)線選用環(huán)鏈電動葫蘆,雙速配置——正常搬運(yùn)用快速檔,需要精確下放時(shí)切慢速檔。系統(tǒng)運(yùn)行數(shù)年,葫蘆的故障率維持在極低水平。
這是環(huán)鏈電動葫蘆最典型的使用場景——搬運(yùn)方式簡單、起重量明確、不需要特殊操作模式。選用環(huán)鏈葫蘆不是妥協(xié)而是最佳匹配——花更多錢上智能提升機(jī)不會帶來同比例的效率提升。
案例二:某精密軸承裝配工位——?dú)鈩悠胶馄鲗?shí)現(xiàn)懸浮對位
單個(gè)工位,工件為精密軸承組件,重量約80kg。裝配時(shí)需要將軸承精確放入軸承座,對位公差在毫米級別。選用氣動平衡器——操作者用手扶著工件,輕輕向下用力即可將軸承精準(zhǔn)放入裝配位置,整個(gè)過程沒有機(jī)械撞擊、沒有按按鈕的延遲感。氣動平衡器的"失重"手感讓操作者可以像操控一把精密工具一樣操控80kg的工件。
案例三:某新能源電池模組線——智能提升機(jī)多模式應(yīng)用
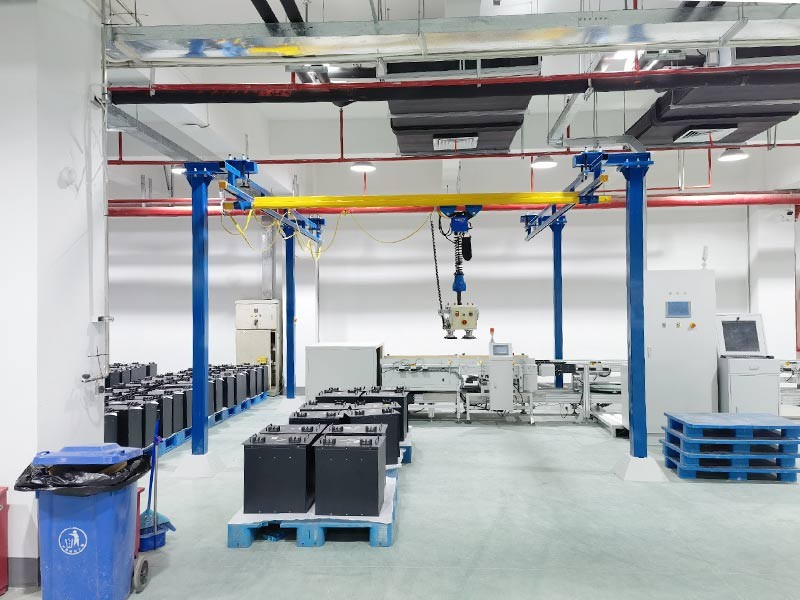
電池模組裝配線,工件重量在200-600kg之間變動(不同規(guī)格的模組),搬運(yùn)方式包含"長距離起升轉(zhuǎn)運(yùn)"和"精密定位放入測試工位"兩種模式。選用智能提升機(jī)——長距離起升時(shí)用定速模式(快速、高效),放入測試工位時(shí)切換懸浮模式(精準(zhǔn)對位、不撞測試接頭)。多模式切換是該工位效率提升的關(guān)鍵——如果全部工序依賴兩種不同設(shè)備(長距離用環(huán)鏈、精密放用氣動),需要兩套系統(tǒng)和一個(gè)中間交接環(huán)節(jié),效率反而不如一臺智能提升機(jī)兩種模式一鍵切換。
這三個(gè)案例恰好代表了三種葫蘆各自的典型應(yīng)用場景。越力重工在KBK系統(tǒng)中同時(shí)配置過這三種起升方案——并不是"哪個(gè)葫蘆更好"的問題,而是"你的工位操作方式?jīng)Q定了哪種配置更合適"。核心技術(shù)團(tuán)隊(duì)自2003年起從事KBK配套方案設(shè)計(jì),服務(wù)超過8000家客戶——你的工位需求和20多年項(xiàng)目庫中某個(gè)案例的相似度,是判斷配置方案最可靠的參考依據(jù)。越力重工提供免費(fèi)的現(xiàn)場勘測和方案設(shè)計(jì)——技術(shù)人員上門看你的實(shí)際工況,告訴你這三種葫蘆哪一種最適合你的工位。
總結(jié)
KBK搭配什么葫蘆,本質(zhì)是"你的工件需要怎么被搬"。
環(huán)鏈電動葫蘆——適合"從A吊到B放下"的常規(guī)搬運(yùn),最成熟、最經(jīng)濟(jì)、維護(hù)最簡單。氣動平衡器——適合需要懸浮手感和精準(zhǔn)對位的裝配工位,1噸以內(nèi)、有壓縮空氣源的場景中性價(jià)比最高。智能提升機(jī)——適合需要多模式切換和高操作效率的柔性產(chǎn)線,是目前技術(shù)上限但價(jià)格也是上限。
三個(gè)案例覆蓋了三種葫蘆的典型應(yīng)用。你的工位屬于哪一種——讓越力重工的技術(shù)人員上門看一眼,比自己在三種方案之間糾結(jié)要快得多。